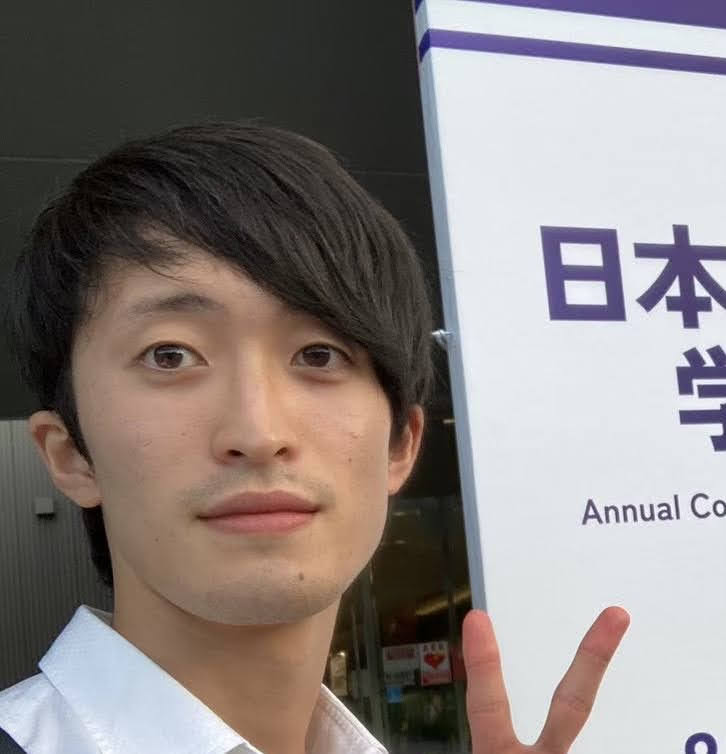
野々村 陸大 / Rikuto Nonomura
神戸大学大学院 工学研究科 博士後期課程(D1)
機能ロボット学研究室
研究分野:自律移動ロボット,環境認識
プロフィール
2001年生まれ.静岡県静岡市出身.
神戸大学大学院工学研究科機械工学専攻 機能ロボット学研究室所属.
ロボットの軽量な環境認識や自律移動手法 について研究.
趣味はサッカーとF1を見ること,バイクに乗ること.
所属学会
-
日本ロボット学会(学生会員)
-
IEEE Robotics and Automation Society (Graduate Student Member)
学歴
| 年 | 学校 |
|---|---|
| 2016–2019 | 静岡県立静岡高等学校 普通科 |
| 2019–2021 | 静岡大学工学部 機械工学科 |
| 2021–2024 | 神戸大学工学部 機械工学科,学士(工学) |
| 2024–2025 | 神戸大学大学院工学研究科 機械工学専攻 博士前期課程,修士(工学) |
| 2025– | 神戸大学大学院工学研究科 機械工学専攻 博士後期課程,在学中 |
職歴
-
神戸大学大学院工学研究科
学生研究補佐員
2024~ -
神戸大学高等教育推進機構 教育質向上推進部
学生研究補佐員
2026~ -
神戸大学大学院工学研究科
ティーチングアシスタント(プログラミング演習Ⅲ)
2024 -
大阪中之島美術館 アーカイブズ情報室
収蔵品のデジタル化とデータ処理,タブレット用アプリ開発,資料整理等
2022~2026 -
(インターンシップ)北洋電機株式会社 R&D室
ROS/ROS2を使った点群の平面検出に関する取り組み
2024 -
(インターンシップ)三菱電機株式会社 先端総合技術研究所 ロボティクス技術部
ロボット-エレベーター連携システムの開発実習
2024 -
(インターンシップ)Preferred Robotics株式会社
カチャカを使った地図生成に関する開発
2025
スキル
-
Python
研究や業務で多く使用.ROS/ROS2やアルゴリズム開発,データ処理等で使用経験がある.
-
C/C++
研究や業務で多く使用.ROS/ROS2やアルゴリズム開発で使用経験がある.
-
Swift
業務でiPad用アプリ開発に使用.StoryboardによるUI設計も経験.
-
ROS/ROS2
研究や研究やインターンで使用.
-
Others
ruby, GAS, R, JavaScript,Git,Docker など.